Zakgoed van een pallet tillen, opensnijden en leegstorten: het is zwaar, repeterend en soms zelfs ongezond of gevaarlijk werk. Dat kan anders, vonden de engineers van AZO in Antwerpen. Ze ontwikkelden een robot die met behulp van vision-technologie en zelfgetrainde AI zakken van pallets pakt – ongeacht formaat, inhoud of stapelwijze – en precies goed in een volautomatische snijmachine legt. Het resultaat is een gesloten, veilig en consistent proces dat efficiënter en duurzamer werkt dan de mens.
Wie een willekeurige fabriek binnenloopt in de voedings- of farmaceutische industrie, ziet het nog regelmatig: operators die vaak tientallen kilo’s zware zakken van een pallet pakken, opensnijden en handmatig lossen in een kabinet. Het is fysiek zwaar werk dat bij gevaarlijke of stofgevoelige producten ook de nodige veiligheidsmaatregelen en pbm’s vraagt. “Het handmatig storten is daarmee een zwakke schakel in een verder verregaand geautomatiseerd proces”, vertelt Simon Geers, automation engineer bij de Antwerpse vestiging van AZO. “En daarmee voor ons als engineers een prachtige uitdaging.”
De wens om het depalletiseren en storten van zakgoed verregaand te automatiseren leeft niet alleen bij AZO-techneuten als Simon Geers, maar zéker ook bij stortgoedverwerkende bedrijven: “Om de arbotechnische redenen natuurlijk, maar ook omdat een machine het sneller, foutlozer, continu kan. Wat verder pleit voor automatiseren van dit proces is de schaarste aan personeel; waar vind je mensen die dit werk willen doen…”
Lees ook deze artikelen
Ook lukraak opgepakte pallets lossen
Machines waarmee je volautomatisch zakgoed van een pallet kunt pakken zijn net als machines waarmee je automatisch zakken kunt opensnijden en lossen niet nieuw. Verschillende machinebouwers waaronder ook AZO verkopen ze. “Maar al die systemen hebben wel één groot minpunt”, reageert Geers. “Ze zijn afhankelijk van voorspelbaarheid. Zakken moeten netjes in een vast patroon op de pallet liggen. De afmetingen moeten kloppen en de positie moet bekend zijn. En precies daar wringt het in de praktijk. Want veel pallets – zeker uit verre buitenlanden – worden niet automatisch opgestapeld, maar handmatig en zijn dus niet voorspelbaar voor de machine. En wat te denken van de pallet die in het magazijn of de vrachtwagen omvalt en door een medewerker of chauffeur weer snel wordt opgestapeld. En dan heb je nog pallets waar alles door elkaar ligt; verschillende zakken, verschillende gewichten, verschillende formaten. Die pallets met zakgoed waren tot op heden onmogelijk automatisch te lossen.”
Voor AZO moet de depalletiseerder elke, maar dan ook écht elke pallet met zakgoed kunnen lossen. Daarnaast moest de machine de zakken precies goed bij de snijmachine afleveren. “Onze collega’s in Duitsland hadden al een eerste project in de vorm van een robot die met behulp van een lokale startup zakken op kon pakken. Die basis hebben we hier in Antwerpen doorontwikkeld en samen met Siemens praktijkrijp gemaakt. Daarbij was ons doel in eerste instantie niet om de snelste installatie te bouwen, maar wel de meest flexibele en hygiënische. Door de integratie van de SIMATIC Robot Library zijn we niet gebonden aan een specifieke robotleverancier wat zorgt voor ongekende flexibiliteit.”
‘Kijken’ als een mens
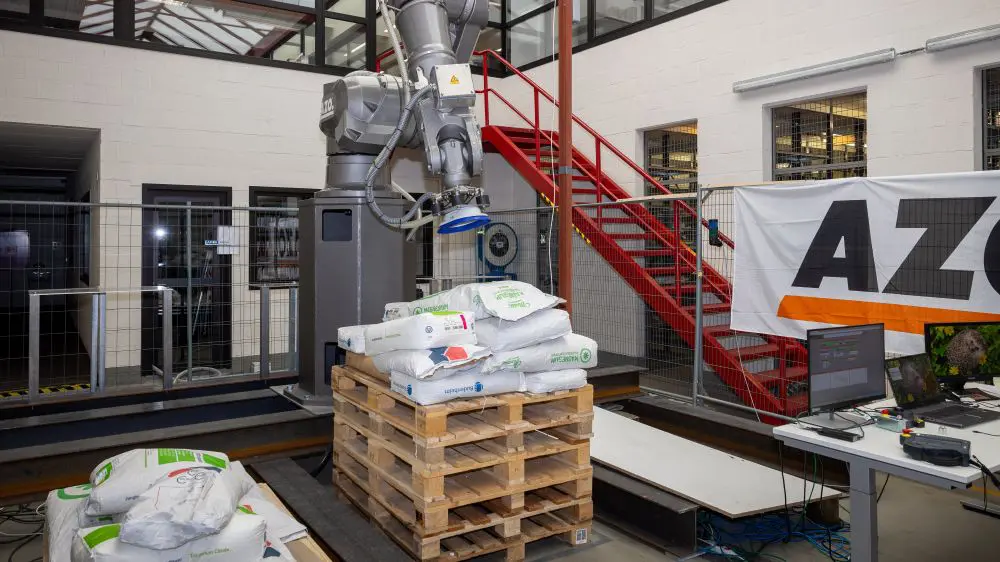
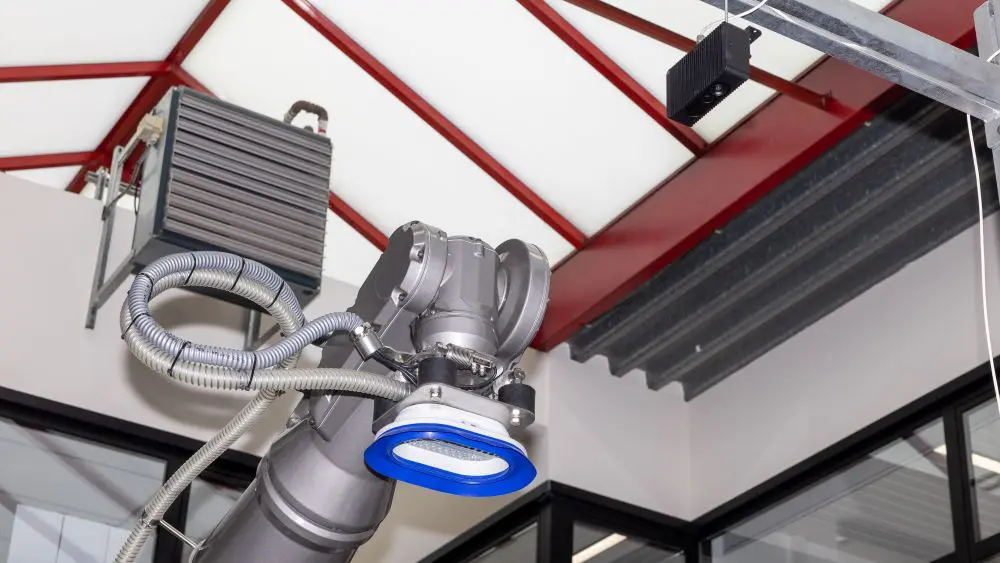
Waar een operator intuïtief ziet waar hij een zak kan vastpakken, moet een robot dat volledig afleiden uit data. Daarbij komt vision-technologie om de hoek kijken. Hoe dat precies werkt is perfect te zien in de testruimte in de fabriek in Antwerpen. Centraal in de ruimte staat een Stäubli-robot met een bereik van 2,6 meter en een eigen gewicht van een ton opgesteld. Voor de robotarm staan pallets met zakgoed, achter de robot staan meerdere plateaus waarop de opgepakte zakken worden neergelegd. Boven de pallets hangt een camera die zowel kleurbeelden als diepte-informatie verzamelt. Hiermee ontstaat een 3D-beeld van de situatie.
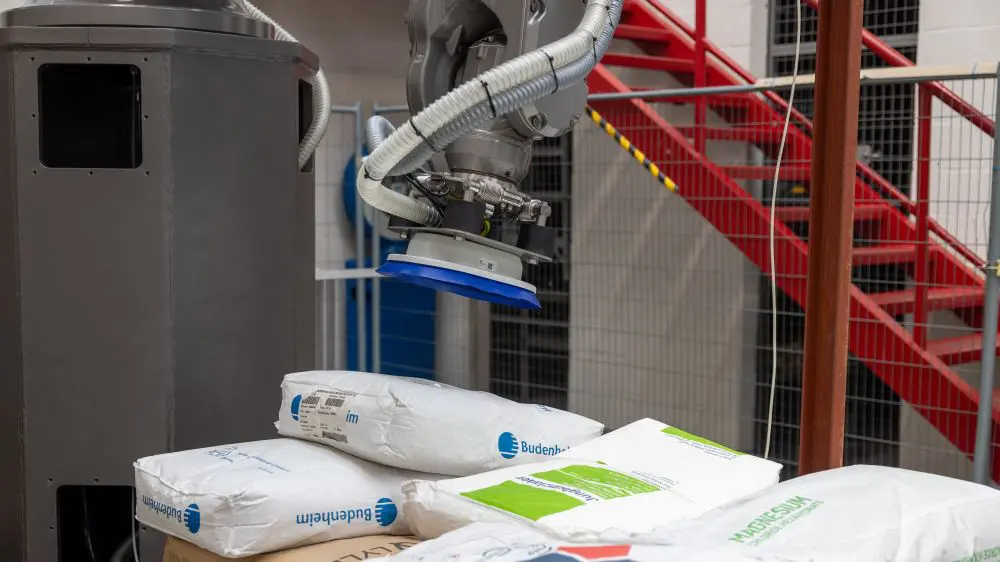
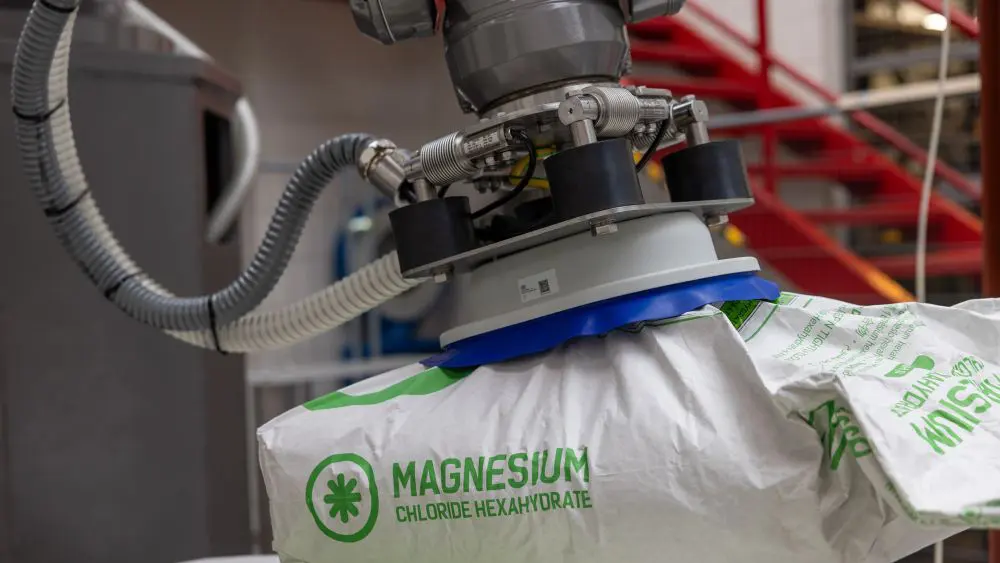
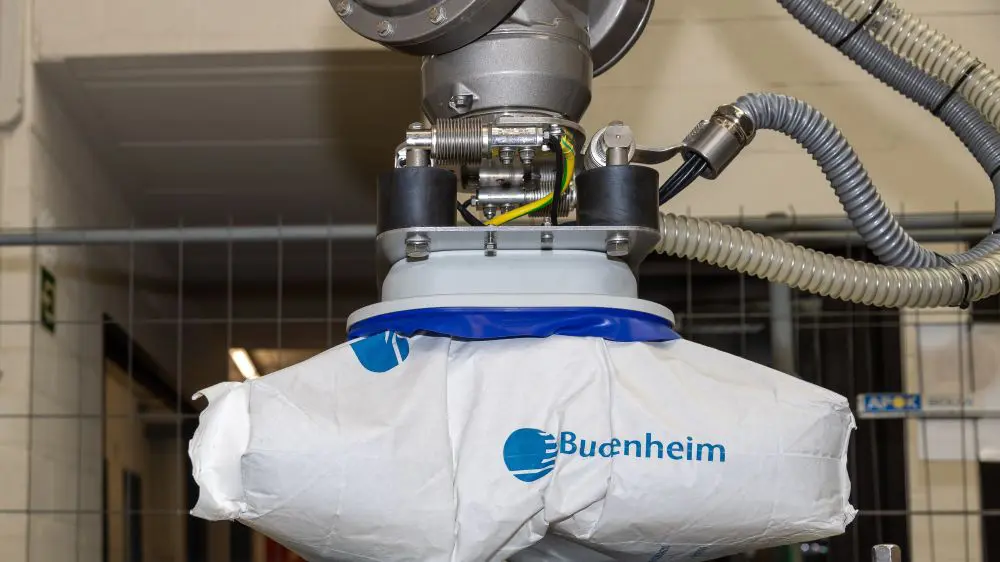
“De camera ziet wat er op de pallet ligt en bepaalt welke zak bovenop ligt”, vertelt Simon Geers. “Dat is de eerste stap. Vervolgens moet de robot ook weten waar hij die bovenste zak het beste kan pakken met de vacuümgrijper. En dat is minder vanzelfsprekend dan het lijkt.” Zakken zijn immers zelden perfect gevormd. Sommige zijn strak gevuld, andere zitten losjes in hun jas of zitten slechts gedeeltelijk vol met product. Dat betekent dat het zwaartepunt niet altijd in het midden ligt. “Als je een zak in het midden grijpt terwijl het product aan één kant zit, dan verlies je hem onderweg. Daarom analyseert het systeem niet alleen de vorm van de zak, maar ook de verdeling van het volume. Op basis daarvan bepaalt het waar de vacuümgrijper moet worden geplaatst. Het resultaat: een robot die zich aanpast aan de inhoud van de zak, in plaats van andersom.”
Is de zak kapot?
De vacuümgrijper doet meer dan alleen vasthouden. Hij meet terwijl hij de zak oppakt ook het gewicht ervan. De informatie die dat oplevert wordt gebruikt als controlemechanisme. Wijkt het gewicht af van het gewicht van de zak, dan kan dat bijvoorbeeld betekenen dat een zak beschadigd is of product lekt. De installatie kan in zo’n situatie direct ingrijpen, zodat er verderop in het proces geen problemen ontstaan.
Zodra de robot een zak heeft opgepakt, dient zich de volgende uitdaging aan: de zak moet op de juiste positie op de snij-installatie worden gelegd. Ligt de zak verkeerd dan blijft de inhoud deels in de verpakking zitten. Voor een mens is het logisch wat de boven- en onderkant van een zak is. Maar voor een camera is dat een onmogelijke opgave. AZO onderving dit met een zelfontwikkelde AI-oplossing.
Leren van tien foto’s
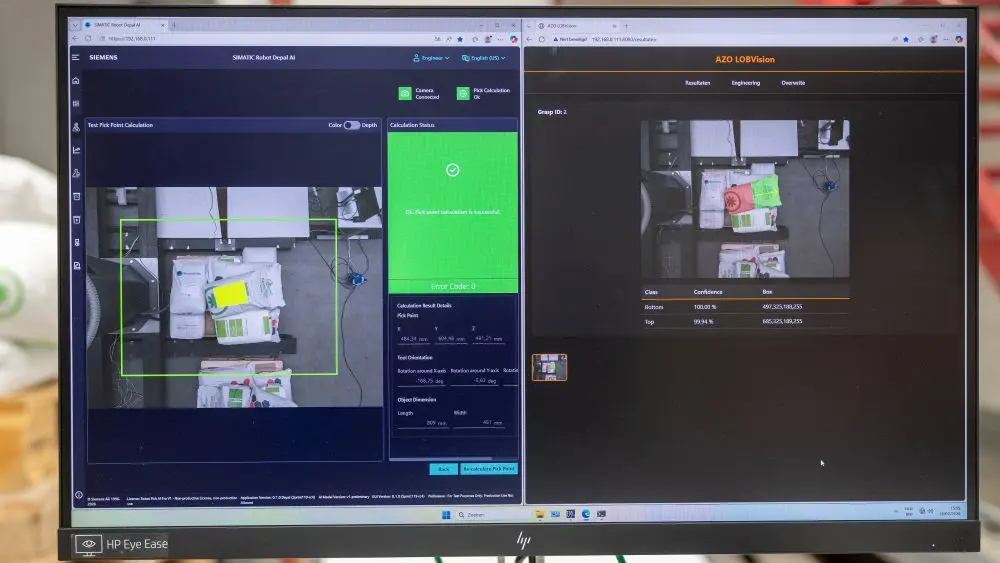
De AI-module – LOB (Logistics Operations Bot) Vision genaamd – is specifiek getraind om de boven- en onderzijde van zakken te herkennen. Opvallend is hoe weinig data daarvoor nodig is. “Met ongeveer tien foto’s per type zak trainen we het systeem”, vertelt de automation engineer. “We hebben al een groot aantal zakken in het systeem zitten. Maar krijgt de klant een pallet met zakken die hij nog niet eerder heeft gehad, dan maakt hij of zij tien verschillende foto’s van een zak. Die stuurt hij naar ons, wij voegen ze toe aan LOB Vision en dan is het gelijk draaien maar.”
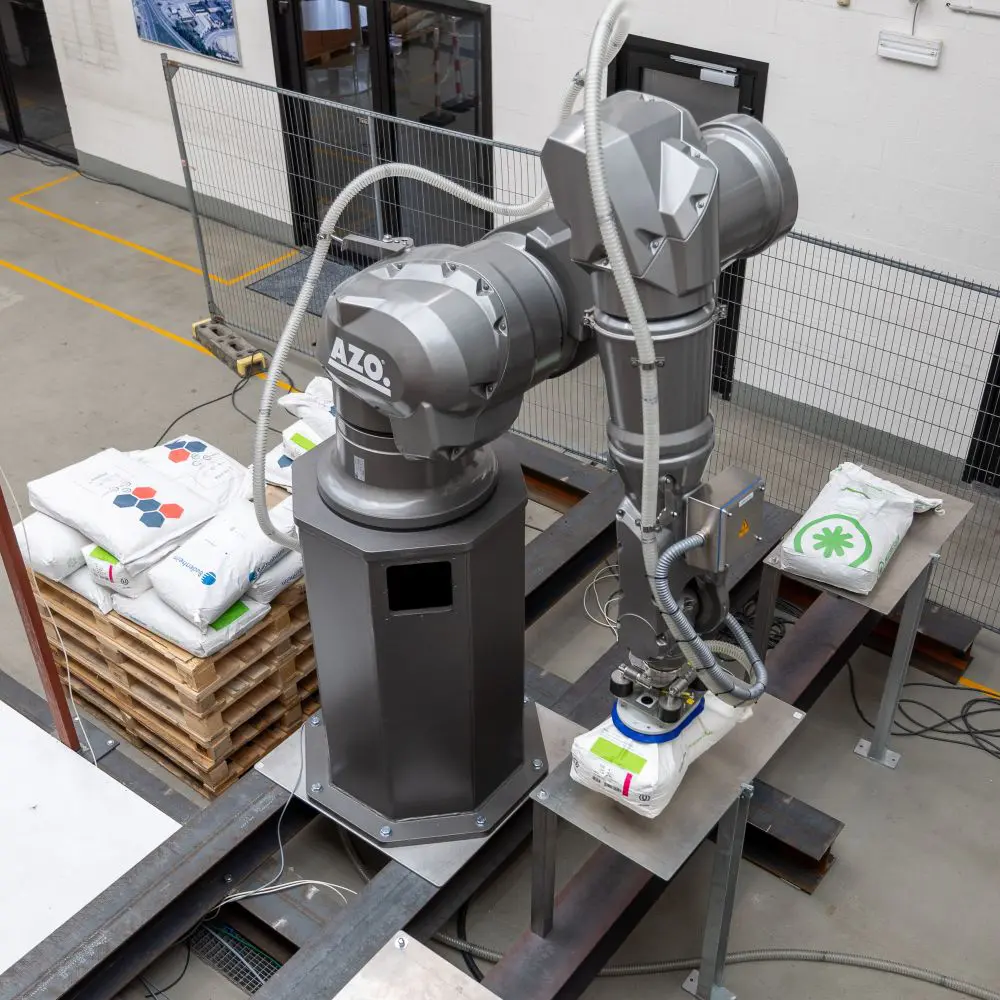
Als de robot weet wat de boven- en onderzijde van de zak is, moet hij deze nog exact op de juiste plek op het plateau voor de snijmachine neerleggen. “In de snijmachine zit een soort van pizzames die een vast traject volgt. Wordt de zak verkeerd neergelegd, dan is de kans groot dat deze niet of niet goed wordt opgesneden. De software combineert daarom alle beschikbare informatie – afmetingen, grijppositie en oriëntatie – om de zak precies goed te positioneren.”
Snijden, openen en leegschudden
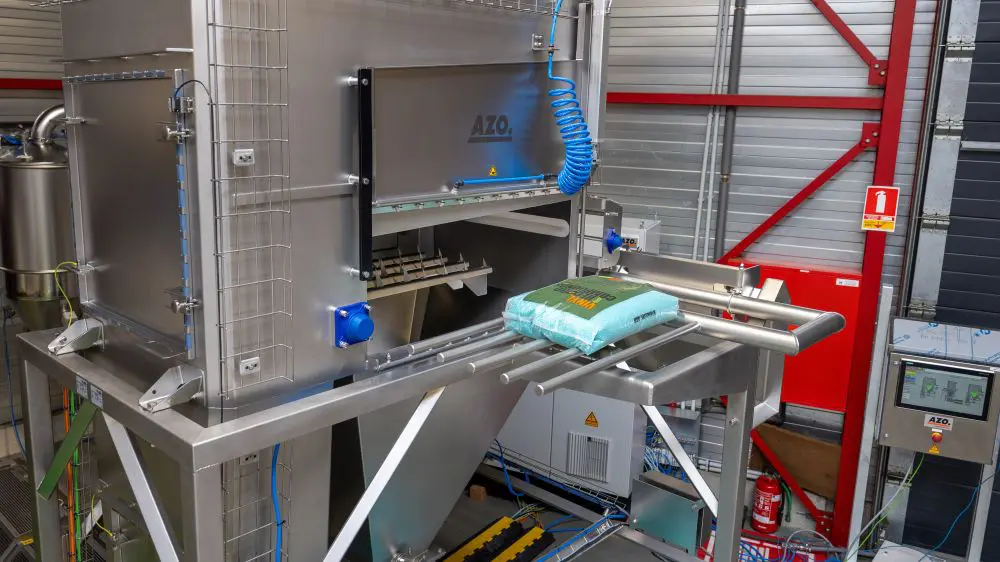
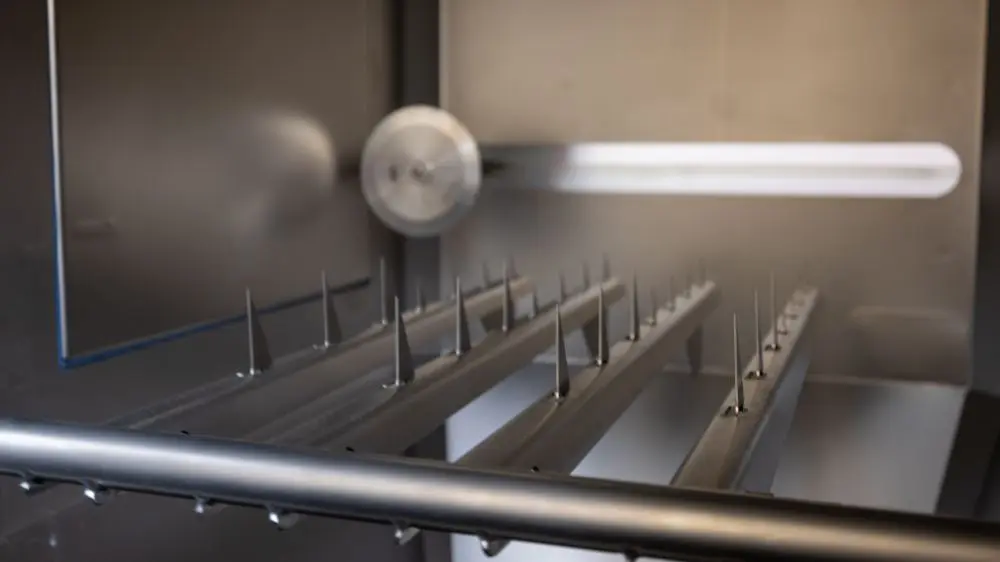
Wanneer de zak precies goed op het plateau voor de snijmachine ligt kan het tweede deel van het proces van start: het openen en legen van de zak. Naast het plateau opent een luik, waarna plateau en zak in de machine schuiven. In de snijmachine wordt de zak van onderuit opgetild door een tweede plateau met tal van scherpe pinnen. Deze grijpen in de onderzijde van de zak. Het invoerplateau gaat weer naar buiten de machine, waarna het luik de snijmachine afsluit. Het pizzames snijdt de zak open waarna de zak voorover wordt gekiept en wordt leeggeschud. Wanneer de zak leeg is, wordt ze opgepakt en buiten de machine in een big bag geduwd.
Het volledige proces gebeurt in een volledig stofdichte ruimte. Om te voorkomen dat er tijdens het openen en sluiten van het luik stof buiten de machine komt, zijn rond de opening van het luik nozzles geplaatst die lucht in de snijmachine blazen. Eventueel stof blijft zo in de snijmachine. “Juist het gesloten karakter van onze snijmachine maakt hem interessant voor sectoren waar veiligheid een grote rol speelt. Alles gaat automatisch, operators die continu met beschermingsmiddelen werken zijn overbodig. Alleen bij uitzonderingen – denk aan een gescheurde zak die door de installatie zelf wordt gemeld – is menselijk handelen nodig.”
Sneller én consistenter
De volautomatische depalletiseer- en snij-installatie van AZO verwerkt momenteel twee zakken per minuut. “En qua efficiëntie is er nog ruimte voor verbetering”, vertelt Geers. “We kunnen de bewegingen van de robot nog optimaliseren. Maar minstens zo belangrijk is de continuïteit van het werk. Waar mensen moe worden en variëren in werkwijze, levert de robot elke keer hetzelfde resultaat. Daarnaast kan de robot meerdere pallets door elkaar legen en verschillende producten tegelijk verwerken. “Je kunt meerdere snijmachines tegelijk voeden. De winst daarvan is dat de installatie van een standalone oplossing verschuift naar een geïntegreerd onderdeel van de productielijn.”
Toekomstbestendige productie
Voor AZO is de ontwikkeling van de volautomatische depalletiseer- en snijmachine meer dan een technisch project. Het is een antwoord op een bredere uitdaging. “Als we in Europa willen blijven produceren, moeten we inzetten op automatisering en kwaliteit”, vertelt Simon Geers. “En dat is niet eenvoudig. Om een ogenschijnlijk eenvoudige handeling als het oppakken en openen van een zak te automatiseren heb je een complex samenspel van robotica, vision en AI nodig. Het is een hele puzzel, maar als je die hebt opgelost win je enorm veel mee.”