Diverse aanbieders promo-ten hun eigen industrial ethernet architectuur onder het mom van meer perfor-mance dus ook geschikt voor motion toepassingen. Er is echter een netwerkarchi-tectuur, die twintig jaar geleden specifiek voor motion toepassingen werd geïntroduceerd en nog steeds meedoet, ook als industrieel ethernet. Sercos III kan de concurrentie aan met de alternatieven.
Het toepassen van industriële netwerken in de aandrijftechniek stamt al uit de jaren tachtig van de vorige eeuw. Met name om bekabeling tussen centrale besturing en servoregelingen te realiseren werd het tweedraads netwerk gezien als de oplossing om betrouwbaar en flexibel te communi-ceren. Hierbij was de eerste doelstelling om bekabeling te minimaliseren en niet om de besturing over het netwerk te distribueren.
Sercos
Met de ontwikkeling van Sercos eind jaren tachtig werd voor het eerst gedacht aan gedistribueerde servobesturing. Dit was met name nodig voor meerassige systemen, waarbij synchroon gedrag essentieel was. Tot dan werden de meerassige synchrone servoregelingen op basis van analoge technieken aangestuurd.
VDW en ZVEI besloten dat de tijd rijp was om tot een gemeenschappelijke standaard te komen en deze werd Sercos (SErial Real-time Communication System) genoemd. De Sercos Interest Group heeft met zusterorgani-saties in Noord-Amerika en Japan zo’n tachtig leden en is nog steeds actief in het promoten van de Sercos-architectuur.
In 1987 werd Sercos I geïntroduceerd, in 1999 gevolgd door de snellere versie Sercos II. De fysieke interface van deze eerste versies bestaat uit een glasvezelring, waarbij de berichten vanuit de master over de ring maximaal 254 slave nodes kunnen aansturen. Voor deze versies geldt de beperking in de communicatie tot master – slave. Alle berichten worden vanuit de master de ring unidirectioneel rondgepompt. De gebruikte com-mando’s voor synchrone en asynchrone communicatie zijn vastgelegd in het zogenaamde Servo en Motion profiel.
Sercos III
Na 2000 kwam industrieel ethernet steeds meer ‘in the picture’ en Sercos bleef niet achter. In 2005 kwam Sercos III met nog steeds de synchrone manier van communiceren in de ringarchitectuur met hetzelfde Sercos Servo en Motion profiel. In vergelijking met Sercos I en Sercos II is veel functionaliteit toegevoegd. Een groot voordeel is het bidirectioneel karakter waarbij een bepaalde mate van redundantie wordt bereikt.
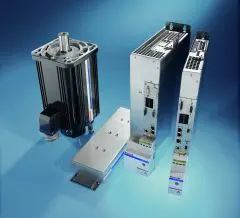
Sercos III is vooral een motionnetwerk maar de combinatie van motion en standaard I/O kan met dit protocol prima worden ingevuld. Daarbij kan ook additionele IP-communicatie over hetzelfde netwerk plaatsvinden. Sercos III komt het meest tot zijn recht bij meerassige systemen, waarbij een syn-chroon karakter van positie, koppel en snelheid een vereiste is. Hierbij kan men denken aan toepassingen bij drukkerijen en transportsystemen waarbij synchroniteit een belangrijke rol speelt. (foto: Bosch Rexroth)
Het volledige artikel vindt u in het mei-nummer van Aandrijftechniek.